返回 理工华汇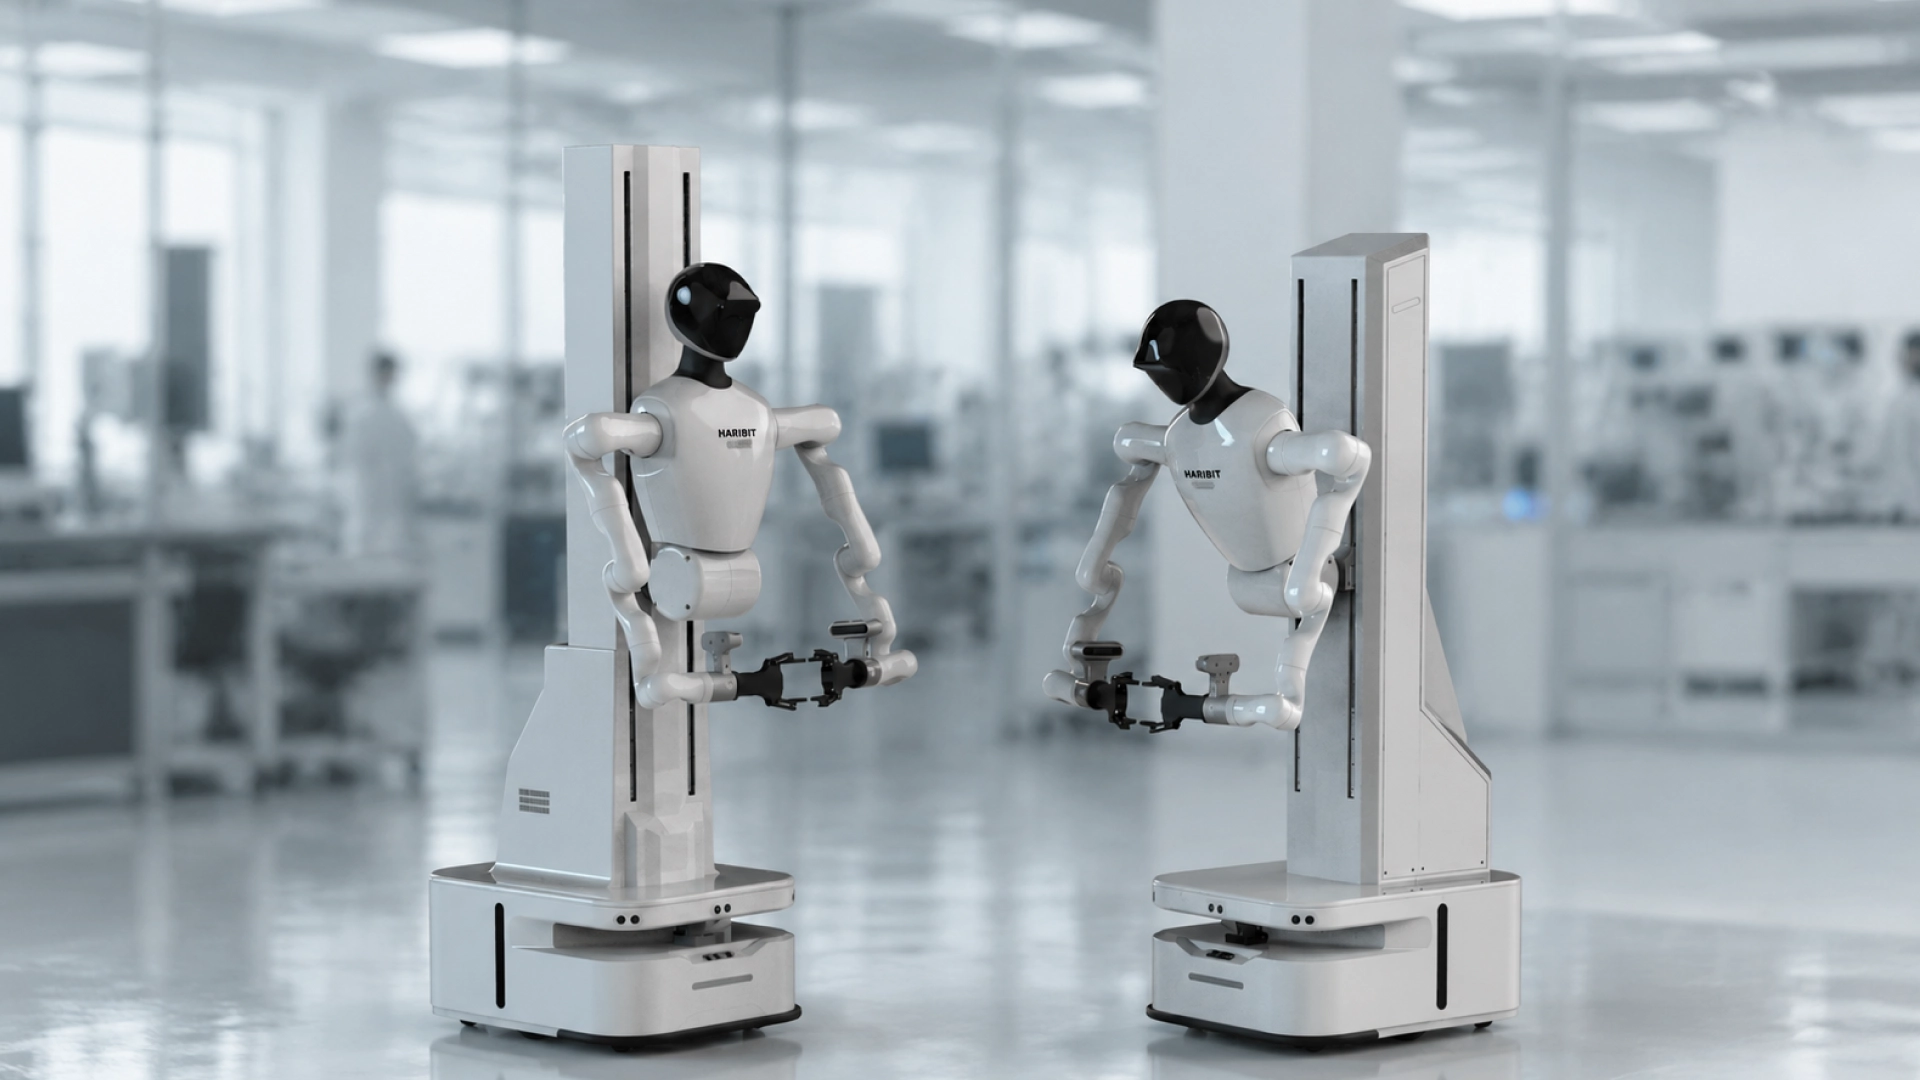

产品概述
升降+俯仰复合作业能力:升降行程950mm,俯仰60°可调 单臂6关节,重复定位精度±0.05mm SLAM激光雷达自主导航:实时建图定位、动态路径规划、主动避障与原地回转 本地算力275TOPS(运行内存64G、存储1TB) 支持 ROS2 与 API 二次开发
核心亮点
升降+俯仰复合作业能力:升降行程950mm,俯仰60°可调
单臂6关节,重复定位精度±0.05mm
SLAM激光雷达自主导航:实时建图定位、动态路径规划、主动避障与原地回转
本地算力275TOPS(运行内存64G、存储1TB)
支持 ROS2 与 API 二次开发
应用场景
科研教育、仓储物流、商业服务、高危行业
订阅行业周报
每周推送人形机器人行业最新融资动态、新公司、新产品。