返回 矩阵超智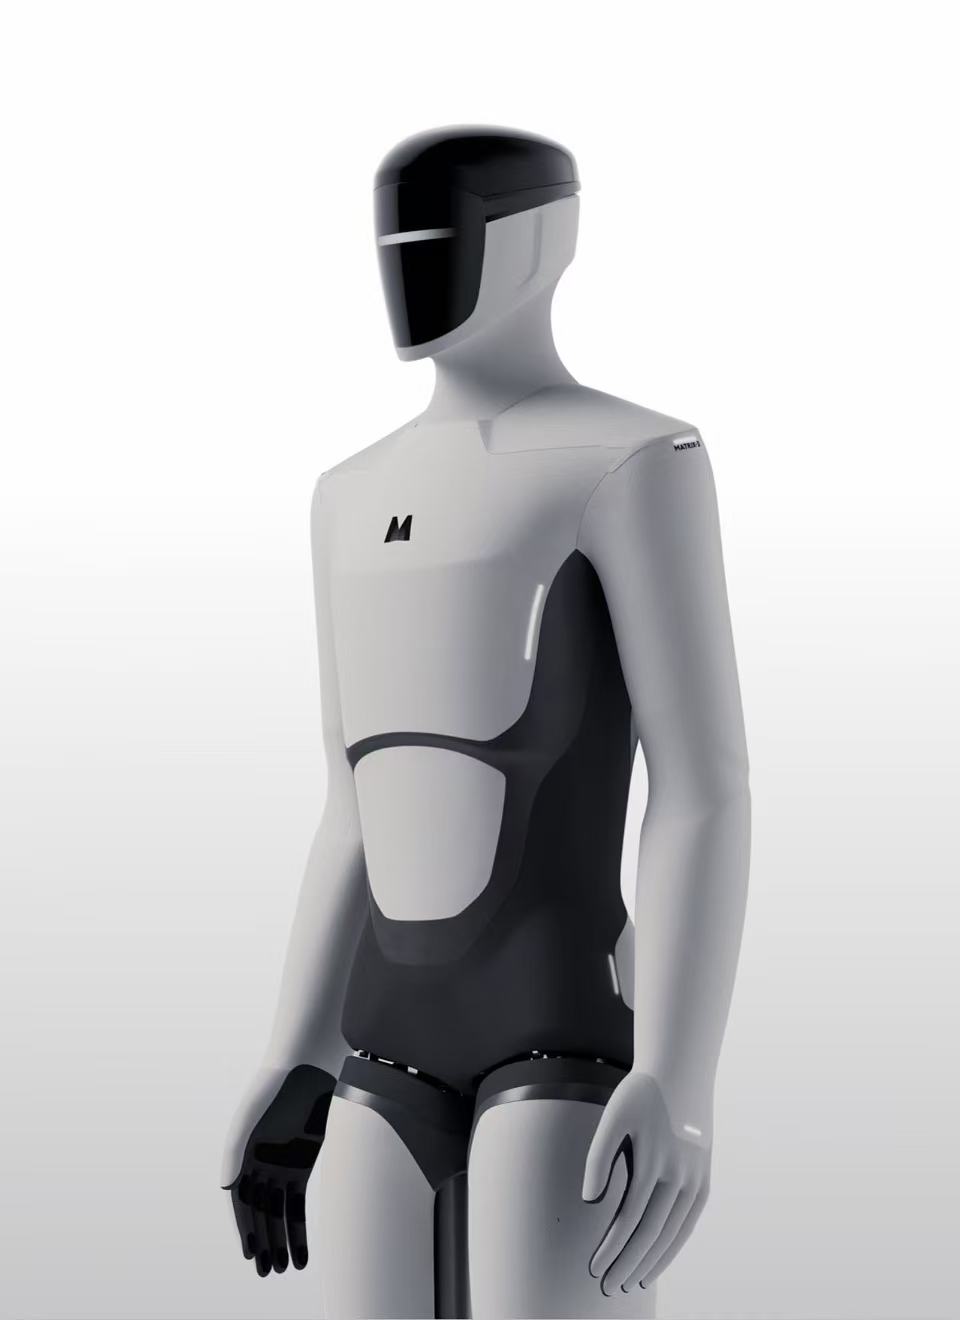
MATRIX-3
最后更新:2026年9月15日
运动方式
双足
阶段
规模量产
高度
170 cm
自由度
33 full-body DOF reported; 27 DOF per hand; whole-robot total including hands not stated
手部自由度
27 DOF
体重
65 kg
续航时间
4 h
价格
¥580,000
发布年份
2026
算力
自研神经网络架构与大规模空间感知基础模型;2026年5月发布活动披露采用矩阵WAVE物理基座模型和英伟达AGX算力平台
传感器配置
3D编织仿生柔性皮肤内嵌分布式传感网络,可实时检测冲击力;指尖高灵敏触觉阵列最低可检测0.1 N压力;升级视觉系统并形成视觉-触觉反馈闭环
第三代双足人形机器人,融合3D编织仿生柔性皮肤、分布式碰撞感知、最低0.1 N指尖触觉、绳驱单手27自由度灵巧手、集成式直线执行器和自然类人步态。自研神经网络架构及空间感知模型支持视觉-触觉操作、自然语言任务执行、零样本泛化、自主抓取与避障规划,以及实时力度和姿态调整。
应用场景
商业服务、工业制造、物流、医疗辅助、家庭环境,以及重复性、重体力或危险作业。
订阅行业周报
每周推送人形机器人行业最新融资动态、新公司、新产品。