| 参数 | ||||
|---|---|---|---|---|
| 基础信息 | ||||
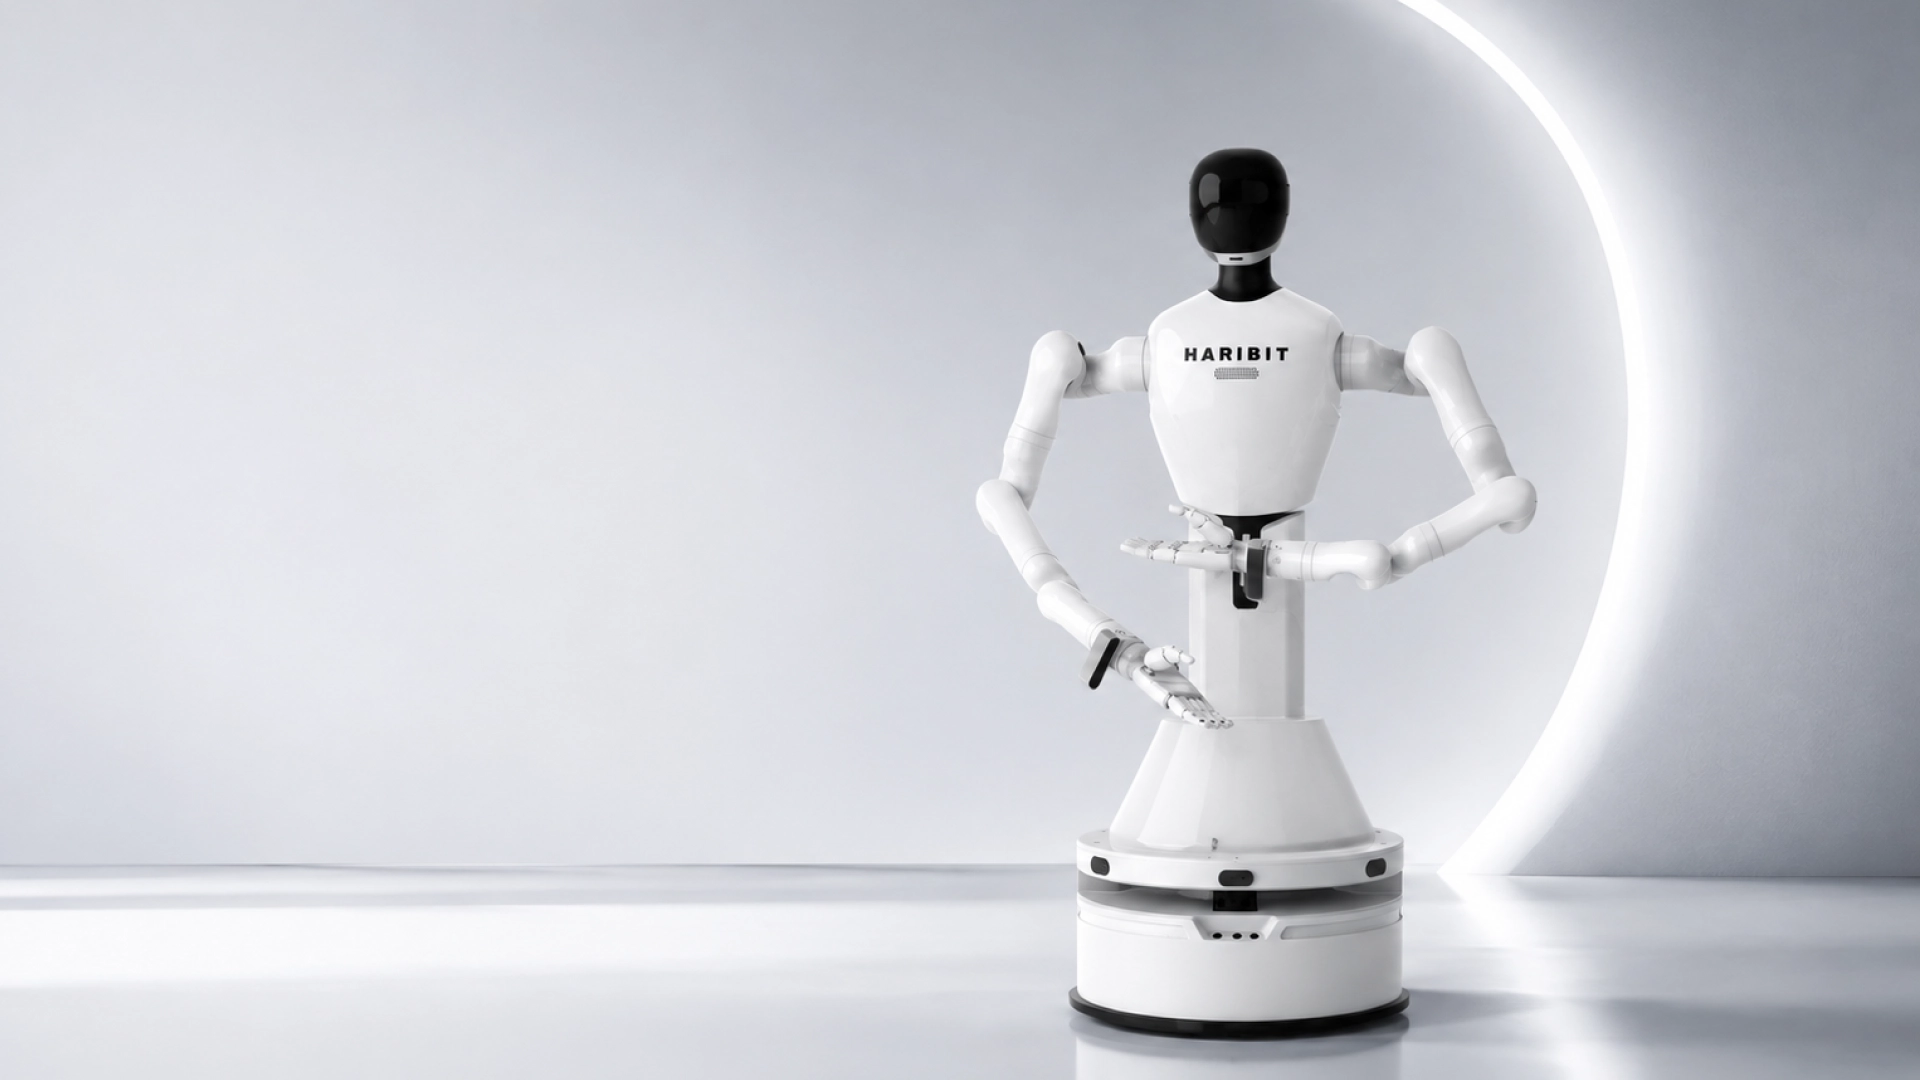
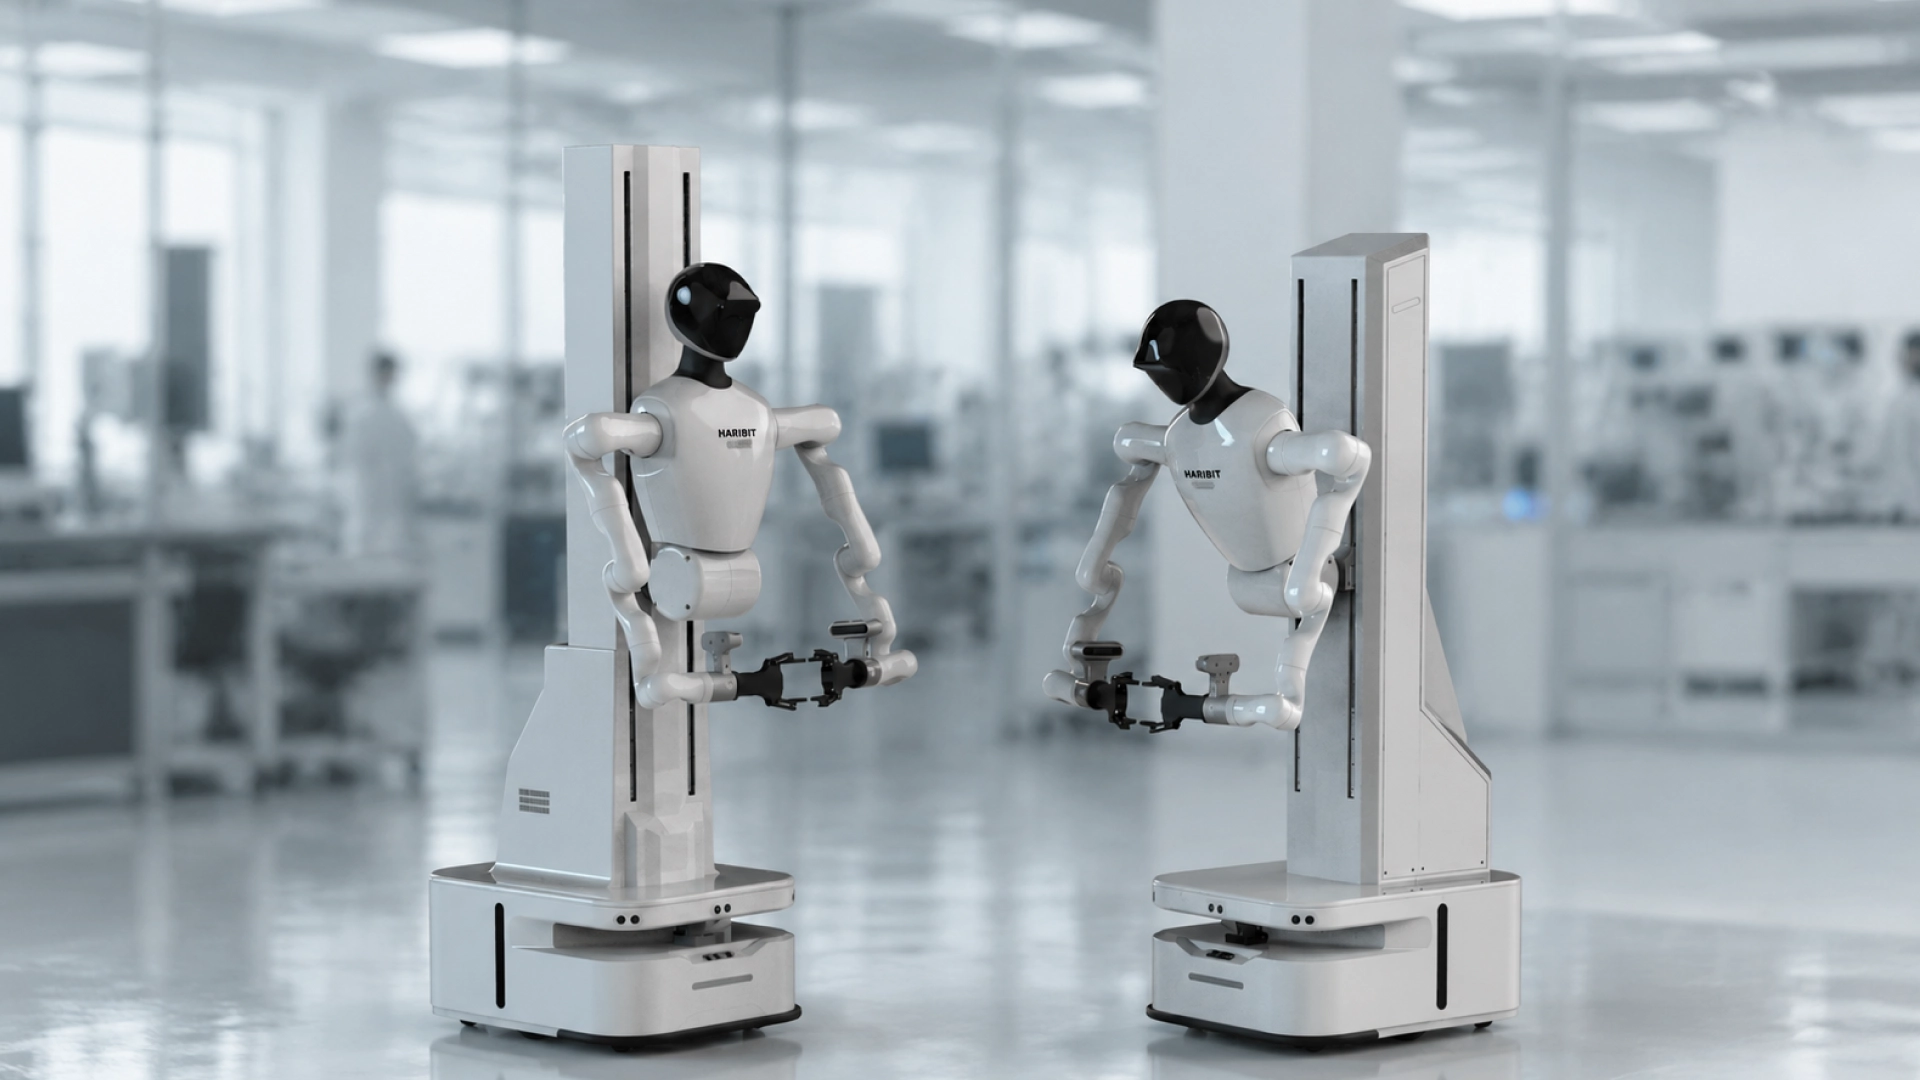
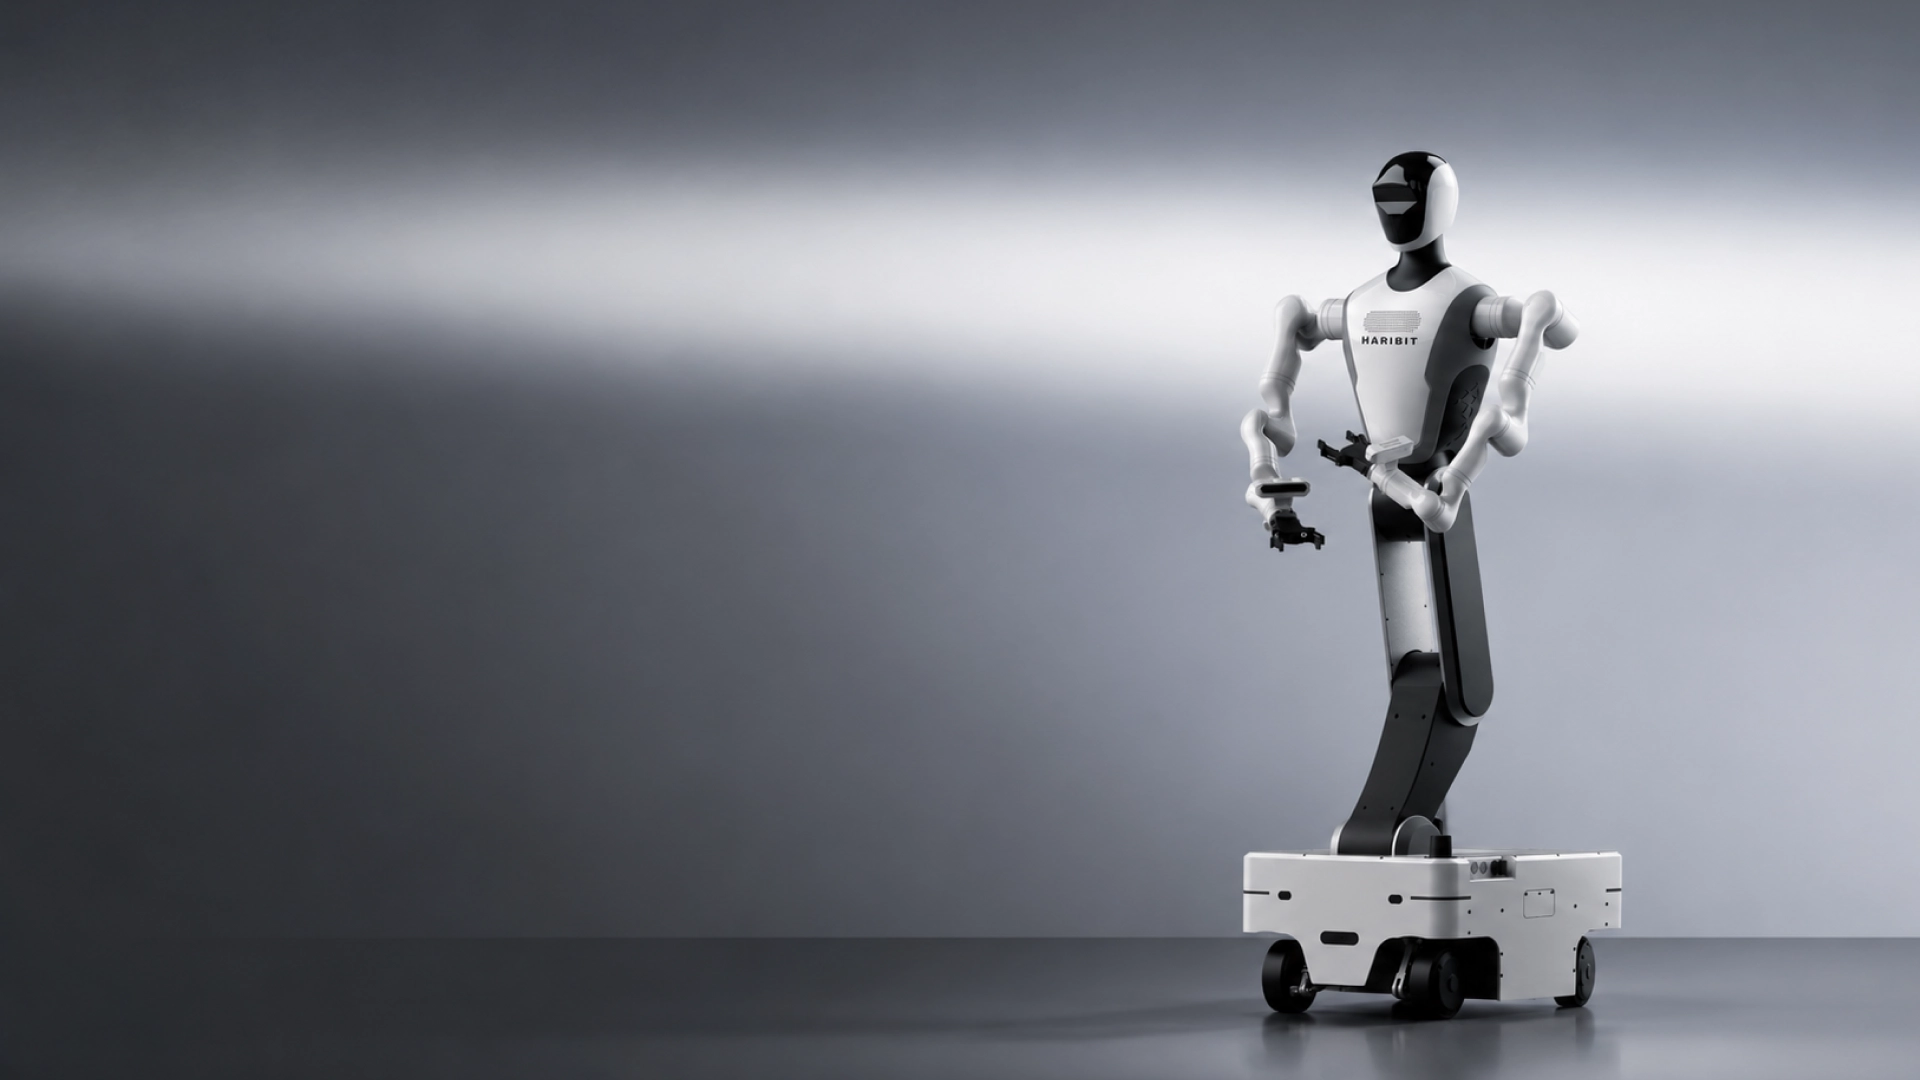
| 名称 | SR02 | 双臂复合机器人 | 双臂升降俯仰机器人 | 双臂折叠机器人 |
| 公司 | 理工华汇 | 理工华汇 | 理工华汇 | 理工华汇 |
| 发布年份 | 2024 | 2026 | 2026 | 2026 |
| 产品阶段 | 公开演示 | 规模量产 | 规模量产 | 规模量产 |
| 运动方式 | 双足 | 轮式 | 轮式 | 轮式 |
| 物理规格 | ||||
| 身高 (cm) | 145 | 150 | 172 | 121 |
| 重量 (kg) | 45 | 85 | 145 | 132 |
| 总自由度 | 24 | - | - | 34 |
| 手部自由度 | - | - | - | - |
| 性能参数 | ||||
| 最大速度 (km/h) | - | 4.3 | 4.3 | 5.4 |
| 双臂负载 (kg) | - | 10 | 10 | 10 |
| 续航 (h) | 3.5 | 4 | 4.5 | - |
| 算力平台 | Intel Core i5 | 算力 100 TOPS(控制器运行内存 16G、容量 256GB) | 本地算力 275 TOPS(控制器运行内存 64G、存储 1TB) | 本地算力 275 TOPS(控制器运行内存 64G、存储 1TB),支持 7B 大模型本地推理 |
| 传感器配置 | 激光雷达视觉融合,1个深度相机 | SLAM激光雷达(自主导航);激光扫描避障 | SLAM激光雷达(实时建图定位、动态路径规划、主动避障);激光扫描避障 | SLAM激光雷达(自主导航);激光扫描避障;碰撞检测;多模态安全感知融合 |
| 商业信息 | ||||
| 价格 | - | - | - | - |